กรุณาทิ้งที่อยู่อีเมลของคุณไว้ เพื่อที่เราจะได้ติดต่อคุณโดยเร็วที่สุด
ระบบเรียกรอกสำหรับงานก่อสร้าง: ส่วนที่เล็กที่สุดของเครื่องจักรที่กำหนดความเร็วของทาวเวอร์
ปุ่มลงจอด สถานีกรง และสายไฟระหว่างปุ่มเหล่านี้ไม่เคยปรากฏบนข้อกำหนดของรอก บนโครงสามสิบชั้น พวกเขาตัดสินใจว่าเครื่องจักรจะทำงานเหมือนลิฟต์หรือเหมือนแผงสวิตช์
A รอกก่อสร้าง ระบบเรียกคือการตัดสินใจที่เกิดขึ้นมานานก่อนที่กรงแรกจะเคลื่อนที่ ไม่ใช่กล่องที่ยึดติดกับประตูเชื่อมโยงไปถึงเมื่อสิ้นสุดงาน โดยครอบคลุมสี่ประเด็น: วิธีที่พนักงานบนชั้น 12 ถามหารอก ผู้ปฏิบัติงานตอบอย่างไร คำขอนั้นเดินทางจากท่าลงสู่กรงอย่างไร และผู้ควบคุมทำอะไรกับรอกเมื่อมาถึง
ถือว่าทั้งสี่นั้นเป็นปัจจัยทางวิศวกรรม ควบคู่ไปกับความสูงในการเคลื่อนตัว จำนวนชั้นที่ให้บริการ แรงดันไฟฟ้าควบคุม และความถี่ในการปีนเสากระโดง เมื่อพวกเขาถูกมองว่าเป็นเพียงความคิดในภายหลัง ลูกเรือก็กลับไปตะโกนข้ามปล่อง และรอกก็สูญเสียความสามารถอย่างเงียบๆ ทุกกะ
กายวิภาคของระบบ
สิ่งที่ระบบเรียกรอกก่อสร้างมีอยู่จริง
ใต้ตัวเครื่อง มีฟังก์ชันสี่อย่างที่ทำงานเรียงกัน
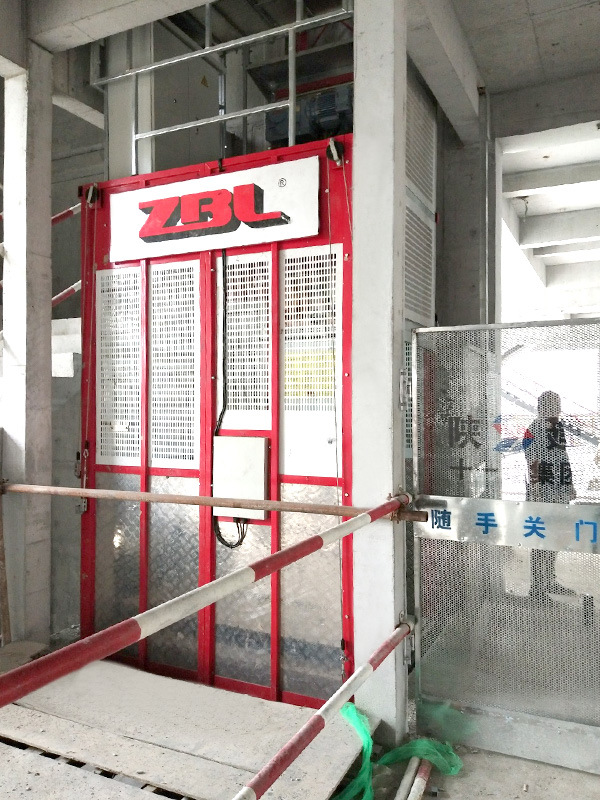
- ไมโครโฟนประกาศลงจอด: หนึ่งเครื่องต่อหนึ่งพื้นที่ให้บริการ โดยปกติจะเป็นปุ่มกดเพียงปุ่มเดียวพร้อมโคมไฟหรือวงแหวนเรืองแสง ติดตั้งไว้ห่างจากประตูสวิง
- สถานีกรงหรือแผงควบคุมหลัก: ชุดตอบรับภายในกรงพร้อมระบบกดเพื่อพูด บันทึกการโทร หรือกริ่งตรง ขึ้นอยู่กับข้อกำหนด
- ลิงค์ส่งสัญญาณ: สายเคเบิลต่อพ่วงเฉพาะพร้อมแกนสำรอง คู่ที่มีอยู่ภายในสายไฟ หรือลิงค์วิทยุที่ไม่มีใบอนุญาตซึ่งการเดินสายเคเบิลไม่สามารถทำได้
- อินเทอร์เฟซตัวควบคุม: อินพุตในแผงรอกที่อ่านคำขอ ตรวจสอบห่วงโซ่ลูกโซ่ และปล่อยการเคลื่อนที่เมื่อลงจอดอย่างปลอดภัยเท่านั้น
จุดอ่อนในสี่จุดใดจุดหนึ่งปรากฏขึ้นที่อื่น สถานีลงจอดราคาถูกร้องเรียนเกี่ยวกับผู้ปฏิบัติงาน แกนสำรองที่หายไปทำให้เกิดการหยุดทำงานสองวันในครั้งแรกที่สายเคเบิลเสียหาย ตรรกะที่ไม่ได้กำหนดไว้จะสร้างรอกที่หยุดทุกชั้นไม่ว่าจะมีใครรออยู่หรือไม่ก็ตาม
ปุ่มลงจอดที่ไม่มีใครตอบได้นั้นแย่กว่าการไม่มีปุ่มเลย เพราะมันสอนให้ลูกเรือเพิกเฉยต่อระบบและกลับไปตะโกน
ทำไมมันถึงสำคัญ
เหตุใดระบบการโทรจึงจ่ายเองในด้านรอบเวลาและความปลอดภัย
ระบบการโทรที่ทำงานจะช่วยประหยัดเวลานาทีในการเดินทางทุกครั้ง และนาทีเหล่านั้นเป็นความจุที่ถูกที่สุดที่โครงการสามารถเพิ่มได้ในกรอบที่สูง
ใช้โครงที่อยู่อาศัยชั้นยี่สิบแปด รอกตัวหนึ่งวิ่งจากพื้นดินไปยังชั้นบนสุดใช้เวลาสองถึงสามนาทีจากประตูสู่ประตู ซึ่งส่วนใหญ่ใช้เวลาในการเร่ง ลดความเร็ว และรอประตู หากผู้ปฏิบัติงานต้องเดาว่ามีการลงจอดใด หรือหยุดที่สี่ชั้นเนื่องจากมีการเรียกการค้าที่แตกต่างกันเข้ามาในเวลาที่ต่างกัน การวิ่งเดียวกันจะกินเวลาห้าหรือหกนาที การทำงานกะหกสิบกะจะเปลี่ยนช่องว่างนั้นให้เป็นชั่วโมงของการขนส่งทางแนวตั้งที่สูญเสียไป
- รูปแบบการหยุดที่คาดเดาได้: กรงทำหน้าที่ลงจอดตามลำดับการเดินทาง ไม่ใช่ตามลำดับที่ใครบางคนสามารถเข้าถึงผู้ปฏิบัติงานได้ทางวิทยุ
- การละเมิดประตูและประตูน้อยลง: การรอจะมองเห็นได้ชัดเจนและตอบได้ ดังนั้นจึงมีเหตุผลน้อยลงที่จะเปิดประตูหรือเอนตัวเข้าไปในปล่อง
- สิ่งหนึ่งที่ไม่มีในวิทยุ: ในเฟรมที่วุ่นวาย โทรศัพท์มือถือหลายสิบเครื่องแข่งขันกันเพื่อช่องเดียวกัน และระบบการโทรเฉพาะจะทำให้การรับส่งข้อมูลนั้นงดออกอากาศโดยสิ้นเชิง
ข้อโต้แย้งด้านความปลอดภัยยังง่ายกว่า ทุกๆ การลงจอดที่ผู้คนพิงประตูหรือก้าวไปยังกรงที่กำลังเคลื่อนที่ ถือเป็นการลงจอดที่คำขอไม่เคยไปถึงระบบควบคุมเลย
การเลือกลิงค์
มีสาย ไร้สาย หรือไฮบริด: จับคู่ลิงก์ไปยังไซต์
สำหรับรอกแบบตายตัวในเพลาที่จะทนทานได้หนึ่งปีขึ้นไป ให้ดึงสายเคเบิล สำหรับงานฟิตติ้งช่วงสั้นๆ หรือเสาที่ปีนทุกสัปดาห์ โครงสร้างแบบไฮบริดที่มีวิทยุอยู่ที่ฝั่งลงมักจะมีค่าใช้จ่ายน้อยกว่าค่าแรงในการกำหนดเส้นทางทองแดงใหม่
| ตัวเลือก | ลิงค์ทั่วไป | เหมาะที่สุดกับ | ความเสี่ยงหลัก | ต้นทุนสัมพัทธ์ |
|---|---|---|---|---|
| สายต่อพ่วงแบบเฉพาะ | สายเคเบิลมัลติคอร์พร้อมแกนสำรอง หุ้มด้วยไกด์ | โปรเจ็กต์ระยะยาวและเพลาสูง | ความเสียหายทางกายภาพจากการจราจรและการปีนเสากระโดง | ค่าวัสดุต่ำ ค่าแรงในการติดตั้งสูง |
| คู่สำรองในสายไฟ | มัลติคอร์ การโทร และพลังที่ใช้ร่วมกันในการรันครั้งเดียว | ชุดติดตั้งเพิ่มเติมเมื่อมีคู่อะไหล่อยู่แล้ว | แรงดันไฟฟ้าตกในระยะยาวและไม่มีพื้นที่ให้ขยาย | ต้นทุนวัสดุต่ำมาก ความยืดหยุ่นจำกัด |
| ลิงค์วิทยุที่ไม่มีใบอนุญาต | เครื่องส่งลงจอดพร้อมกับเครื่องรับในแผงกรง | งานประกอบระยะสั้นและไซต์ที่มีการปิดกั้นสายเคเบิล | การรบกวน การจัดการแบตเตอรี่ และแนวการมองเห็น | ใช้แรงงานในการติดตั้งต่ำ มีการบำรุงรักษาอย่างต่อเนื่อง |
| ไฮบริด | สายเคเบิลจากกรงไปยังฐาน เชื่อมต่อด้วยคลื่นวิทยุหรือออปติคอลไปยังส่วนลงจอด | การปีนเสากระโดงรายสัปดาห์พร้อมผังพื้นแบบถาวร | สองเทคโนโลยีในการจัดทำเอกสารและทดสอบ | วัสดุและค่าแรงที่สมดุล |
ไม่ว่าจะเลือกเส้นทางใด เส้นทางทางกายภาพจะตัดสินอายุการใช้งาน สายเคเบิลลากที่อนุญาตให้แกว่งได้อย่างอิสระจะเสียดสีกับเสา หักงอที่ตัวนำ และล้มเหลวที่จุดที่โค้งงอมากที่สุด ฮาร์ดแวร์นำสายเคเบิลจะควบคุมการทำงานในเส้นทางที่กำหนดและนำภาระการเลี้ยวออกจากตัวนำ และจะอยู่ในลำดับเดียวกับระบบการโทร แทนที่จะอยู่ในงบประมาณการซ่อมแซมในหกเดือนต่อมา
ฮาร์ดแวร์ลงจอด
สถานีลงจอด สถานีกรง และลูกโซ่ประตู
การเรียกลงจอดเป็นการร้องขอ ไม่ใช่คำสั่ง ตัวควบคุมจะอ่าน ตรวจสอบโซ่อินเตอร์ล็อค จากนั้นจึงเปลี่ยนโซ่เป็นการเคลื่อนที่ ความแตกต่างดังกล่าวคือกรณีด้านความปลอดภัยทั้งหมดสำหรับการติดตั้งระบบเลย
ในทางปฏิบัติ ศูนย์กลางของปุ่มจะอยู่ที่ความสูงระหว่าง 1.1 ถึง 1.4 เมตร เหนือพื้นเชื่อมโยงไปถึง พ้นจากวงสวิงประตู และด้านข้างที่บุคคลเอื้อมมือขณะบรรทุกสิ่งของ สถานีที่วางอยู่ภายในส่วนโค้งของประตูจะโดนแผงและพาเลทกระแทก สถานีที่วางสูงเกินไปจะถูกใช้เป็นตะขอ
ภายในกรง สถานีตอบรับจะอยู่ในตำแหน่งที่ผู้ปฏิบัติงานสามารถมองทั้งการลงจอดและประตูกรงในขณะที่ตอบสนอง ในกรงขนาดใหญ่ การจัดวางประตูจะเปลี่ยนสิ่งที่ผู้ปฏิบัติงานมองเห็น ดังนั้นตำแหน่งของสถานีและตัวเลือกประตูกรงจึงควรอยู่รวมกันแทนที่จะวางติดกัน
ข้อมูล: ระบบการโทรจะต้องไม่สามารถปล่อยการเดินทางได้ด้วยตัวเอง หากปุ่มลงสามารถสตาร์ทกรงได้ แสดงว่าสายไฟผิด ไม่ว่าภาพวาดจะระบุไว้อย่างไร
บูรณาการ
จับคู่ระบบเรียกกับตัวควบคุมรอก
วงจรควบคุมในเครื่องจักรระดับนี้มักจะทำงานบน DC แรงดันต่ำ ดังนั้นฮาร์ดแวร์ลงจอดจึงต้องจับคู่กับแผงควบคุม แทนที่จะจับคู่กับสิ่งที่เหลืออยู่ในคอนเทนเนอร์จากโปรเจ็กต์ที่แล้ว การจับคู่หมายถึงแรงดันไฟฟ้าควบคุมเดียวกัน อินพุตที่ตรรกะของตัวควบคุมอ่านจริง และการระงับที่ป้องกันเสียงรบกวนของไดรฟ์ออกจากวงจรการโทร
ความเร็วในการเดินทางจะเปลี่ยนค่าของระบบ สำหรับเครื่องจักรที่ช้า การพลาดการลงจอดจะใช้เวลาไม่กี่วินาที และทีมงานก็ยอมรับการจัดการการโทรที่ยุ่งยากได้ เนื่องจากรอกไม่เคยเร็วเลย บนรอกความถี่แปรผันความเร็วปานกลางหรือความเร็วสูง การกรองแบบกดซ้ำและลอจิกลำดับการเดินทางจะหยุดการปรับแต่งและเริ่มการบำรุงรักษา
แพลตฟอร์มอัจฉริยะเป็นวิธีที่ง่ายที่สุดในการขยาย เนื่องจากคอนโทรลเลอร์คาดหวังอินพุตแบบเครือข่ายอยู่แล้ว ที่ การติดตั้งอัจฉริยะไร้คนขับที่ศูนย์นวัตกรรมซีอาน เฉาเจียตัน เป็นโครงการหนึ่งที่มีการระบุส่วนต่อประสานพื้นเป็นส่วนหนึ่งของเครื่องจักรแทนที่จะเพิ่มในภายหลัง
ในกรณีที่แพลตฟอร์มเดียวกันนี้คาดว่าจะยอมรับอินพุตบนพื้นในภายหลัง การซื้อคอนโทรลเลอร์ที่สามารถรับได้ตั้งแต่เริ่มต้นจะมีราคาถูกกว่าการติดตั้งเพิ่มเติม
บนเว็บไซต์
ลำดับการติดตั้ง การทดสอบ และการส่งมอบ
ลำดับงานจะตัดสินใจว่าการทดสอบการเดินเครื่องจะใช้เวลาหนึ่งชั่วโมงหรือหนึ่งสัปดาห์
- จัดทำแผนที่พื้นก่อนที่เสากระโดงจะปีนขึ้น: การลงจอดครั้งใดมีสถานี อันไหนได้รับแผ่นเปล่า และรายการจะขยายอย่างไรเมื่อเฟรมสูงขึ้น
- รันลิงค์ด้วยสายไฟ แกนสำรองจะมีราคาถูกเมื่อดึงเข้าด้วยกัน และมีราคาแพงเมื่อไม่ได้ดึงเข้าด้วยกัน
- ยุติ ติดป้ายกำกับ และบันทึก หมายเลขสถานีทุกแห่งควรตรงกับหมายเลขชั้นและหมายเลขสายในเอกสารที่มีอายุยืนยาวกว่าสำนักงานประจำไซต์
- ทดสอบการลงทีละครั้งจากการลงจอดโดยให้กรงจอดอยู่ ยืนยันการลงทะเบียนคำขอ เสียงตอบรับจะดังขึ้น และเสียงสนทนาจะดังขึ้นเมื่อการเรียกใช้เสร็จสิ้น
- ทำลายมันโดยตั้งใจ: ไฟฟ้าขัดข้อง ปุ่มค้าง ล็อคสายหลังจากดีเลย์ไปสองนาที และประตูจงใจเปิดทิ้งไว้
- มอบตารางชั้น หมายเลขสถานี และความหมายของตัวบ่งชี้ในหน้าเดียว จากนั้นให้เจ้าหน้าที่ดำเนินการเดินผ่าน
ความสำเร็จ: ดำเนินการตามคำสั่งซื้อนี้ ระบบการโทรแทบจะไม่สร้างการเข้าชมบริการในช่วงหกเดือนแรก
รายละเอียดหนึ่งที่ง่ายต่อการข้ามเมื่อส่งมอบและมีค่าใช้จ่ายสูงในการแก้ไขในภายหลัง: วิธีการทำงานของระบบจากฝั่งผู้ใช้ ที่ ประสบการณ์อินเทอร์เฟซเครื่องจักรของมนุษย์ของรอกก่อสร้าง แทบไม่เคยปรากฏบนใบทดสอบการใช้งานเลย แต่จะตัดสินว่าลูกเรือจะกดปุ่มหรือเอื้อมมือไปหยิบวิทยุ
โหมดความล้มเหลว
การสูญเสียพลังงาน การใช้งานในทางที่ผิด และโหมดความล้มเหลวที่สำคัญ
ระบบการโทรที่ไม่ได้ล็อคจะลืมทุกคำขอทันทีที่อุปทานลดลง บนรอกที่มีพฤติกรรมที่ถูกต้อง: เครื่องจักรที่เดินทางต่อได้หลังจากการหยุดชะงักถือเป็นอันตราย ไม่ใช่ความสะดวกสบาย สิ่งที่สำคัญคือสถานะของแผงควบคุมเมื่อไฟฟ้ากลับมา
- การลงทะเบียนการโทรกลับมาว่างเปล่า
- โซ่อินเตอร์ล็อคจะถูกตรวจสอบอีกครั้งก่อนที่จะปล่อยการเคลื่อนที่ใดๆ
- ผู้ปฏิบัติงานต้องรับทราบก่อนที่กรงจะเคลื่อนที่
- ไฟแสดงสถานะจะกลับสู่สถานะที่ทราบ แทนที่จะเป็นการโทรที่ล้มเหลวครั้งล่าสุด
คำเตือน: การต่อจัมเปอร์ข้ามแลนดิ้งอินเตอร์ล็อคเป็นวิธีที่พบได้บ่อยที่สุดที่ทำให้ระบบการโทรกลายเป็นอันตราย ปุ่มยังคงทำงาน รอกยังคงเคลื่อนที่ และข้อผิดพลาดจะปรากฏในรายงานหลังจากเกิดอุบัติเหตุเท่านั้น
อันตราย: ห้ามใช้ระบบเรียกเพื่อเปิดประตูบันไดเลื่อนไว้หรือปลดล็อกประตูกรง หากไม่สามารถตอบคำขอโดยที่ประตูล็อคอยู่ คำตอบคือสถานีที่สอง ไม่ใช่บายพาส
ในการปิด
ระบบการโทรเป็นการตัดสินใจแบบสร้างลำดับ ไม่ใช่อุปกรณ์เสริม
มีสามสิ่งที่ควรค่าแก่การตกลงก่อนการย้ายกรงครั้งแรก: ประเภทการเชื่อมต่อ ความครอบคลุมของพื้น และตำแหน่งของตรรกะ ประเภทลิงค์เป็นไปตามระยะเวลาของโครงการและความถี่ในการปีนเสา การครอบคลุมพื้นเป็นไปตามการซื้อขายและการที่เฟรมจะเพิ่มขึ้น ตรรกะอยู่ในตัวควบคุมรอกด้านหลังลูกโซ่ซึ่งสามารถทดสอบได้
จัดการทั้งสามข้อนั้นให้เรียบร้อย แล้วรอกก็เลิกเป็นคิวที่ทุกคนต้องจัดการ ระบบการโทรเป็นเพียงส่วนเล็กๆ ของเครื่อง แต่เป็นส่วนที่การค้าขายบนเว็บไซต์สัมผัสกันทุกวัน
